
RCSとは、複数台のロボットをまとめて制御するシステムです。倉庫内で動くロボットが増えるほど、どのロボットにどの作業を任せ、どの経路を走らせるかを人が判断しきれなくなります。RCSは、この判断を自動でおこなう仕組みです。
ただし、RCSという略語は企業によって指すものが異なります。似た名前のシステムも多いため、役割の違いが分かりにくいと感じる方も多いはずです。
本記事では、RCSの機能とWMS・WES・WCSとの違い、導入するときの注意点までを解説します。倉庫の自動化を検討する材料としてお使いください。
RCSとは
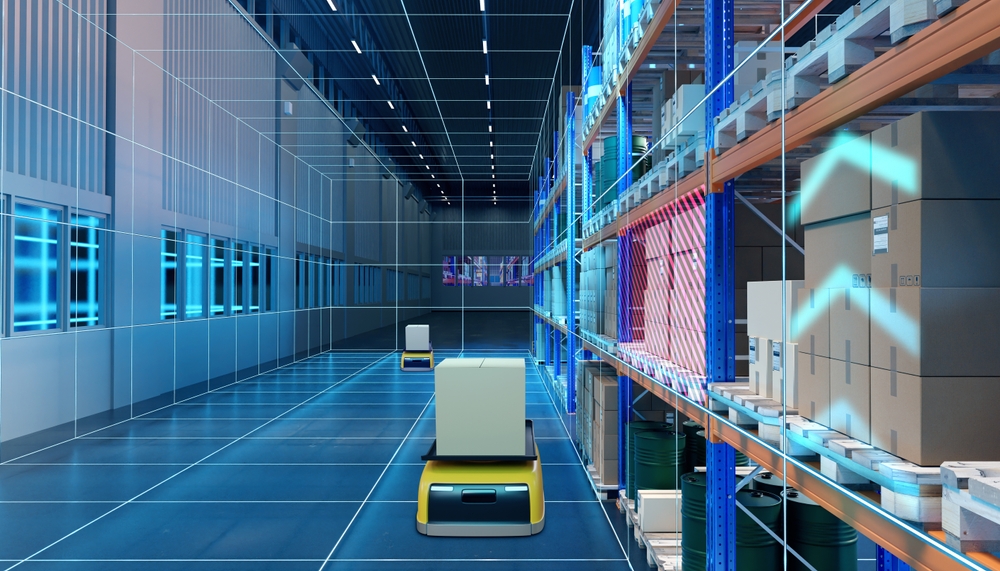
RCSは「Robot Control System」の略で、日本語ではロボット制御システムと呼ばれます。倉庫や工場で動く複数台のロボットを統括し、それぞれに作業と走行経路を割り当てる役割を担います。制御の対象になるのは、決められたルートを走る無人搬送車のAGVや、自律的に経路を判断する搬送ロボットのAMRなどです。
RCSが扱うのは、複数台が同じ空間で動くときに起きる衝突や渋滞であり、1台ずつでは解決できない問題を引き受けます。たとえば同じ通路へ2台が同時に入ろうとしたとき、どちらを先に通すかを決めるのがRCSの仕事です。
RCSの主な機能
RCSは、複数台のロボットを動かすために必要な判断を自動でおこないます。代表的な機能を4つ紹介します。
- 走行ルートを決めて衝突と渋滞を防ぐ
- どのロボットに作業を割り当てるかを決める
- バッテリー残量を見て充電へ戻す
- 稼働状況を画面で確認できるようにする
走行ルートを決めて衝突と渋滞を防ぐ
RCSは、各ロボットが走るルートを計算して指示します。倉庫内の通路には交差点や合流点があり、複数台が同時に進入すると衝突や停滞が起きるためです。
RCSは全ロボットの位置をリアルタイムで把握し、通行の順番や迂回路を決めて渋滞を避けます。たとえば、荷物が置かれて通路が通れなくなった場合も、別の経路へ切り替えられます。ロボット1台ずつが自分の周囲だけを見て判断する状態では、こうした全体の調整はできません。
どのロボットに作業を割り当てるかを決める
作業をどのロボットに任せるかも、RCSが決めます。上位のシステムから届いた搬送の指示を受け取り、各ロボットの位置やバッテリー残量、現在の作業状況をもとに割り当てることが可能です。
急ぎの出荷が入ったときには、すでに割り当てた作業の順番を組み替えることもできます。手が空いているロボットが遠くにいて、作業中のロボットのほうが近いといった状況でも、全体の移動距離が短くなる組み合わせを選べます。
バッテリー残量を見て充電へ戻す
バッテリー管理機能を備えるRCSでは、残量監視や充電タイミングの調整も可能です。搬送の途中で電池が切れると、そのロボットが通路を塞いで作業全体が止まってしまいます。
RCSは各ロボットの残量を監視し、作業の予定と照らし合わせて充電へ戻すタイミングを決めます。繁忙の時間帯を避けて充電させる、いま運んでいる荷物を届けてから戻すといった調整も可能です。この機能により人によるバッテリー残量の確認作業を削減できます。
稼働状況を画面で確認できるようにする
RCSには、稼働状況を確認するための画面が用意されています。ロボットが何台動いていて、どこで止まっているのかが分からないままでは、現場の管理者が適切な判断を下せません。
そこでRCSではどのロボットがどの作業を実行中か、異常が起きているのはどれかを一覧で確認できます。蓄積した稼働の記録は、台数が足りているか、どの経路で滞留が起きやすいかを分析する材料にもなります。
RCSとWMS・WES・WCSの違い
倉庫の自動化には、RCSのほかにも似た名前のシステムが登場します。それぞれ担当する範囲が違うため、まず表で整理しました。
| システム | 正式名称 | 担当する範囲 |
| WMS | Warehouse Management System | 在庫と入出荷を管理する |
| WES | Warehouse Execution System | 設備と作業者への指示を配分する |
| WCS | Warehouse Control System | マテハン機器に動作命令を出す |
| RCS | Robot Control System | 複数台のロボットを群として制御する |
- 4つのシステムはどこが違うか
- 上位システムと連携すると何が変わるか
4つのシステムはどこが違うか
代表的な構成では、上位システムから下位システムへ指示が連携されます。WMSが何をどれだけ出荷するかを決め、WESがその指示を設備と作業者へ配分し、WCSが個々の機器を動かします。
RCSは、そのなかでもロボットに特化した制御を担う存在です。WCSがコンベアや自動倉庫まで含めた機器全般を扱うのに対し、RCSはAGVやAMRといった移動するロボットの群制御を受けもちます。なお、WESとWCSを1つの製品として提供するベンダーもあり、境界は製品によって前後します。WMS・WES・WCSの違いについては、WCSとは?倉庫制御システムの役割とWMS・WESとの違いをわかりやすく解説もあわせてご覧ください。
上位システムと連携すると何が変わるか
倉庫全体を効率的に運用するには、上位システムとの連携が重要です。RCSが把握しているのはロボットの状態だけで、どの商品をいつ出荷するかという情報はもっていないためです。
そこでRCSは、WESなどの上位システムから搬送指示を受け取り、運び終えたらWESへ完了を知らせます。WESは完了の通知を受けて、次の工程の作業指示を出せます。たとえば、ピッキングを終えた荷物を梱包エリアへ運ぶ場合、荷物が届いたことをWESが知らなければ、梱包の作業者へ指示を出せません。
連携のないままRCSだけを導入すると、ロボットは動いても、荷物がいまどこにあるかを倉庫全体のシステムが把握できない状態になります。
RCSが必要になる倉庫の条件
ロボットを導入したすべての倉庫で、RCSが必要になるわけではありません。次の条件に当てはまる場合は、検討してみましょう。
- ロボットを複数台まとめて動かしている
- 通路の交差点や合流点が多い
- 異なるメーカーのロボットが混在している
ロボットを複数台まとめて動かしている
ロボットを複数台動かしている倉庫では、RCSの導入がおすすめです。台数が増えるほど、どれにどの作業を任せるかという組み合わせが増え、人の判断では追いつかなくなるためです。
1台や2台のロボットなら手動で割り振れますが、台数が増えるほど全体を見た調整が必要になります。同じ作業を2台に重ねて割り当てる、近くにいるロボットを飛ばして遠くの1台を呼んでしまうといった無駄も、人が判断していると起こりがちです。今後ロボットを増やす計画があるなら、増設の前にRCSを検討しておくと、後からの改修を避けられます。
通路の交差点や合流点が多い
通路に交差点や合流点が多い倉庫も、RCSが向いています。ロボットどうしが鉢合わせする場所が増えるほど、待ち時間が積み上がるためです。
互いに道を譲ろうとして両方が停止したまま動かなくなる状態は、1台ずつの判断では防げません。通行の優先順位を全体で決めるRCSがあれば、こうした停滞を避けられます。レイアウトを変えずに搬送量を増やしたい場合にも有効です。
異なるメーカーのロボットが混在している
異なるメーカーのロボットが混在している倉庫でも、RCSを検討してみましょう。メーカーごとに管理画面や制御の仕組みが違うと、現場は複数の画面を見比べることになるためです。
メーカーをまたいで制御できるRCSなら、機種が違っても同じ画面で状況を把握し、作業を割り当てられます。ただし、どのメーカーの機種に対応しているかは製品によって異なります。導入前に、いま使っている機種と今後入れる予定の機種の両方を伝えて確認してください。対応する機種を追加するには開発が必要になる場合もあるため、その費用もあわせて聞いておきましょう。
RCSを導入するときの注意点3つ
RCSの導入では、機能の比較だけでなく既存のシステムとの関係も確認しておきましょう。とくに次の3点は、契約前に詰めておきたい部分です。
- どこまでをRCSが制御するかを決める
- 無線の環境を先に調査する
- 停止したときの手順を先に決めておく
どこまでをRCSが制御するかを決める
まず倉庫内のロボットのどこまでをRCSに制御させたいか考えましょう。製品によって担当する範囲が異なるからです。経路の計算やタスクの割り当てだけを担うものもあれば、バッテリー管理や保守の通知まで含むRCSなど種類はさまざまです。
RCSが担当しない部分については、上位のシステムか人による制御が必要です。たとえば、充電の管理を制御できないRCSを導入した場合は、残量の監視と充電の誘導は人の作業として残ります。このように範囲をよく考えないまま導入すると、管理する範囲の抜け漏れが生まれます。RCS製品によって制御できる範囲は異なるため、まずは機能一覧を洗い出したうえで、どこをRCSに制御させるかを考えておきましょう。
無線の環境を先に調査する
RCSを導入する前に、倉庫内の無線の環境を調査しましょう。RCSはロボットと常時通信しながら位置を把握し、経路や作業を指示するため、電波が届かない場所があるとその地点でロボットが止まってしまうからです。
とくに起きやすいのが、ロボットが移動してもアクセスポイントを切り替えず、遠い機器につながったまま通信が弱くなる状態です。つながっているように見えて実際にはデータが届いていない場合もあり、原因の特定に時間がかかります。
対策として、ロボットを走らせる経路に沿って電波を測り、その結果をもとにアクセスポイントの位置と台数を決める方法、またアクセスポイントを高速で切り替える規格に対応した機器を選ぶ方法もあります。ロボットの台数を増やすと通信の量も増えるため、既存のネットワークをそのまま使う前提で計画しないでください。
停止したときの手順を先に決めておく
ロボットが停止したときの手順も、導入前に決めておきましょう。通信が切れた、荷物が引っかかって動けなくなったといった事態は、運用していれば起こりうるためです。
このような事態に備えて誰が現場へ行き、どの操作で復旧させ、途中だった作業をどう扱うかまで手順にしておきます。復旧のあとにデータのずれが残らないよう、どこで実績を照合するかも決めておくと安心です。手順書は、実際に現場で対応する担当者が見て分かる形にまとめておきます。停止そのものをなくすことはできないので、止まった後の動き方を用意しておきましょう。
まとめ
RCSは、複数台のロボットをまとめて制御するシステムです。走行ルートの計算、作業の割り当て、バッテリーの管理、稼働状況の可視化を担い、1台ずつでは解決できない衝突や渋滞を防ぎます。
WMSが在庫と出荷を管理し、WESが設備と作業者へ指示を配分し、WCSが機器を動かすという階層のなかで、RCSはロボットに特化した制御を受けもちます。倉庫全体を効率的に運用するには、上位システムとの連携が重要です。
弊社が提供するCOOOLa WESは、WCSやRCSと連携しながら、メーカーの異なる設備と作業者への指示を配分します。ロボットの導入を検討している段階からご相談いただけます。